A Nasa acaba de concluir a simulação mais complexa da história da agência: a Dragonfly “pousou” em Titã sem sair de um laboratório em Maryland. O sucesso valida a autonomia necessária para operar a 1,2 bilhão de quilômetros da Terra. Mas o verdadeiro teste começa agora.
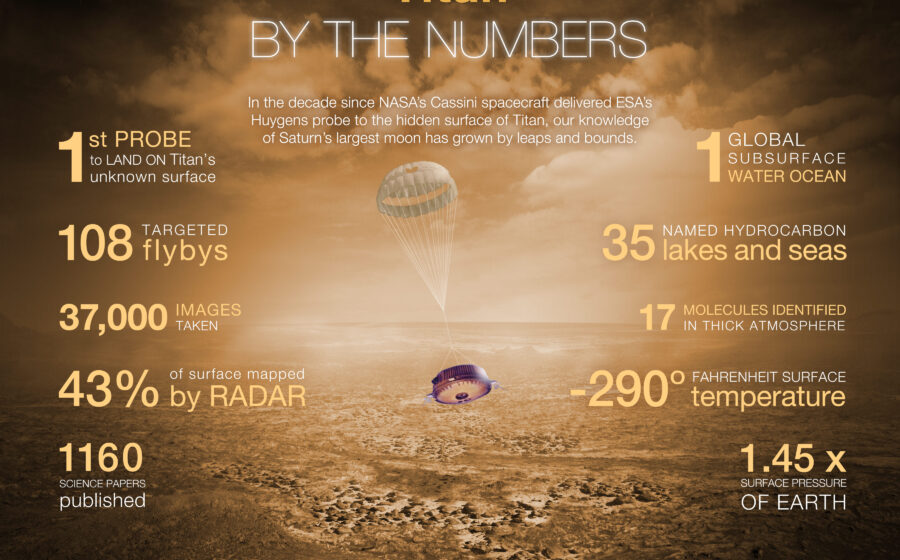
A aeronave não voou no espaço. Voou sobre dados sintéticos, processados em milissegundos por GPUs que imitam a visão dos sensores reais. Cada rotor, cada câmera, cada pulso de lidar respondeu como se a gravidade fosse 14% da terrestre e a atmosfera, quatro vezes mais densa.
Por que essa simulação muda o jogo para 2028
O lançamento está marcado para daqui a quatro anos. A janela é inflexível: a mecânica orbital dita o cronograma, não a prontidão do hardware. O teste recente integrou pela primeira vez o software de voo, aviônicos e o pacote completo de sensores — câmeras de navegação, unidade de medição inercial e o lidar de detecção de perigos.
Até então, a equipe testava subsistemas isolados. Girar um rotor. Um voo curto de reposicionamento. Um reconhecimento parcial. A integração total expôs falhas que testes parciais nunca revelariam. A latência de renderização das cenas simuladas, por exemplo, teve de casar com o tempo de exposição real das câmeras: 20 a 70 milissegundos.
O que o lidar revela sobre o risco real
O lidar é o olho que mede altitude, inclinação do terreno e mapeia obstáculos em tempo real. Em Titã, não há controle remoto. O sinal de rádio leva mais de uma hora para ida e volta. A Dragonfly precisa decidir sozinha onde pousar entre dunas de hidrocarbonetos e lagos de metano.
- Altitude e inclinação: leitura contínua durante a descida.
- Mapeamento de perigos: rochas, declives, instabilidade do solo.
- Decisão autônoma: escolha do ponto seguro sem intervenção humana.
O emulador de câmera personalizado usou GPUs para gerar cada frame no mesmo tempo que o hardware de voo levará no mundo real. Se a simulação travasse por 100 milissegundos, a missão real poderia cair.
O mecanismo que ninguém vê, mas que falha sozinho
Enquanto o software roda em Maryland, a Lockheed Martin testa o “pose” em Denver. É a estrutura de alumínio que baixa o drone de dentro do escudo traseiro até o ponto de liberação dos rotores, já sob paraquedas. O balanço do robô pendurado na atmosfera densa de Titã impõe cargas mecânicas únicas.
Engenheiros aplicam cargas extremas e simulam a oscilação pendular. Uma falha aqui impede o acionamento dos rotores. Não há segunda chance. O teste físico valida o que nenhum código consegue prever: fadiga de material, vibração ressonante, travamento de articulações sob frio de -179 °C.
Próximos passos: falhas propositais e voo real
A Nasa não quer apenas ver o sucesso. Quer ver a recuperação. O plano é voar no hardware de voo real — não em bancada — e injetar falhas: sensor cego, rotor travado, vento lateral súbito. A autonomia será medida pela capacidade de abortar, reaprender e pousar mesmo assim.
Putnam, da equipe da missão, resume: “Essa autonomia é essencial em Titã, onde a Dragonfly terá que voar sem ajuda em tempo real vinda da Terra”.
O que observar daqui para frente
Três marcos definem o risco do programa nos próximos 24 meses: integração do hardware de voo com o software validado; testes de choque térmico e vibração no modelo de qualificação; e a revisão crítica de design (CDR) que autoriza a fabricação final. Atrasos em qualquer um empurram a janela de 2028 — e a ciência de 2034 — para a próxima oportunidade orbital, anos depois.
Para investidores e parceiros da cadeia aeroespacial, o sinal claro é: a maturidade do software de autonomia e a robustez do mecanismo de liberação são agora as variáveis críticas. O resto é engenharia de cronograma.