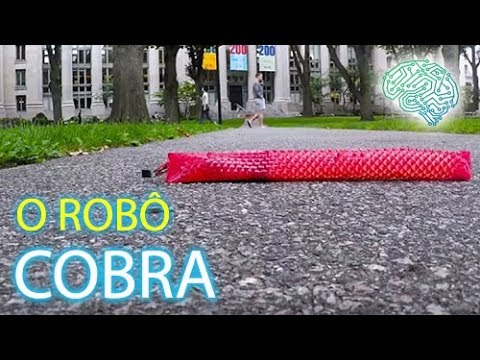
Engenheiros do MIT desenvolveram um robô flexível que imita a locomoção de serpentes para navegar pelo intestino delgado, órgão notoriamente difícil de acessar. A tecnologia, publicada na Science Robotics, combina câmera, biópsia e administração de medicamentos em um único dispositivo. A grande pergunta é: quando isso chega ao consultório?
O gargalo dos seis metros
Com mais de seis metros de comprimento e apenas 2,5 centímetros de diâmetro, o intestino delgado é uma “caixa-preta” da gastroenterologia. Diferente do estômago ou do cólon, alcançá-lo exige a enteroscopia de duplo balão — um procedimento lento, cansativo para o médico e desconfortável para o paciente.
O novo robô nasceu justamente para automatizar e agilizar esse acesso. Em vez de empurrar um tubo rígido, ele “rasteja” usando a mesma física que permite às cobras escalar superfícies lisas.
Biomimética e kirigami: a engenharia por trás da pele
O segredo não está apenas no formato, mas na superfície. A equipe usou kirigami — variação do origami que envolve cortes estratégicos — para criar “escamas” artificiais no revestimento do robô.
- Estrutura tubular: Quatro câmaras infláveis controlam alongamento e curvatura em 3D.
- Âncoras alternadas: Balões nas extremidades expandem e contraem para gerar tração.
- Escamas dinâmicas: Ao inflar, o kirigami faz surgir microestruturas 3D que agarram a mucosa sem esticá-la.
O resultado é uma locomoção suave, controlada por joystick externo via cabo, capaz de virar curvas fechadas sem depender da peristalse natural do órgão.
Diagnóstico e terapia na mesma passada
O dispositivo não é apenas um explorador. Ele integra um kit cirúrgico miniaturizado:
- Câmera de alta resolução para mapeamento visual;
- Sistema de pulverização para droga localizada;
- Pinça de biópsia e laço para remoção de pequenos pólipos.
Em testes com animais, o robô avançou cerca de dois metros pelo intestino delgado e executou todas as funções com sucesso. A navegação autônoma ainda está em refinamento, mas a prova de conceito está validada.
O que observar daqui pra frente
A tecnologia segue em fase pré-clínica; não há data para uso em humanos. Os próximos passos envolvem aprimorar a navegação sem fio (hoje dependente do cabo) e validar segurança a longo prazo. Se a trajetória se mantiver, o cenário daqui a alguns anos é de enteroscopias mais curtas, menos dependentes da habilidade manual do operador e com intervenção terapêutica imediata — transformando um exame de investigação em procedimento resolutivo de única sessão.